
做机器人的客户来问手板,十有八九第一句就是:你们精度能做到多少?这不是随口一问。机器人关节、传动件这些地方,差个零点几毫米,样机装配就卡壳。作为一家做了十几年机器人手板的东莞手板厂,我们碰到过太多因为精度不够返工的情况。今天就聊聊这块到底怎么控,都是车间里摸出来的经验。
客户常说±0.05mm,但这数字得先拆开看。外观面、装配孔、配合面,要求完全不一样。我们拿到3D图先做工艺评审,把关键尺寸标出来,哪些必须CNC精加工,哪些留余量手工修。机器人手板里,轴承孔、定位销孔这类是死要求,就得一次装夹做完。图纸上没标公差的,我们按经验给个±0.1mm,不盲目往死里做——精度每提高一档,成本和工时都往上翻,客户未必真需要。
很多手板厂精度翻车不在第一刀,在翻面。零件反过来再夹一次,基准就偏了。我们的做法是尽量一次装夹把该加工的都做完,实在要翻面,就用定位销加精密平口钳,或者先在料上做工艺基准。有次一个机器人手臂壳体,深腔薄壁,别家翻面后错位0.2mm,我们改成从毛坯侧面留工艺搭子,最后再铣掉,问题就解决了。
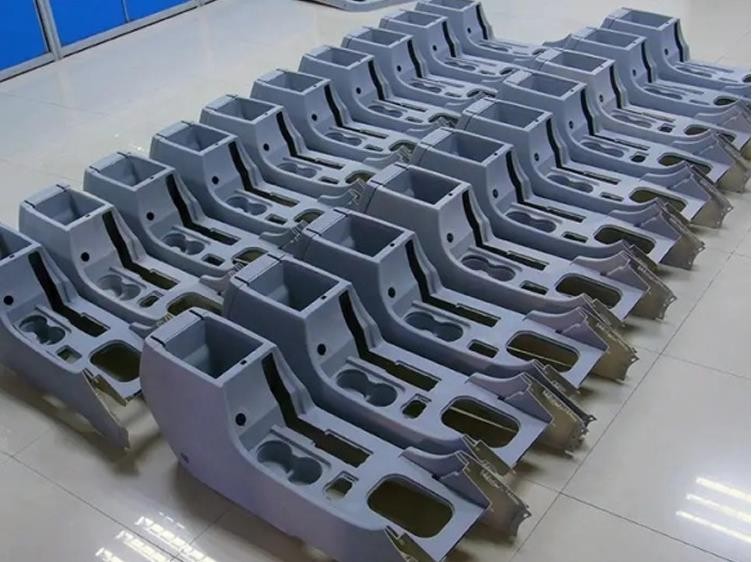
ABS、POM、铝合金,应力释放完全不一样。POM料性脆、内应力大,粗加工后放半天再精加工,尺寸会变。铝合金件我们一般留0.3mm余量粗加工,自然时效后再精铣。这些细节看着不起眼,机器人手板装配时差之毫厘,样机就动不起来。选料上也得听客户的使用场景——只是看外观,还是真要装机跑,方案完全不同。
去年深圳一家做协作机器人的客户找过来,要一套关节减速器壳体手板,铝合金,六个孔位同轴度要求高。他们之前在别家做过一版,孔位对不上,样机直接卡死。我们接手后先重新审图,把同轴度相关的几个面归到一次装夹,用四轴一次成型,关键孔留0.1mm余量精镗。三天出件,客户装机一次通过,后来这个小批量也交给了我们做。
精度这事儿,说到底是工艺管理和经验活,不是机器一开就有的。找东莞手板厂做机器人手板模型,别只比报价,问问对方怎么审图、怎么装夹、怎么处理应力,答案基本就清楚了。宏晶佳做机器人、家电、玩具、汽车、医疗器械手板多年,有样机要验证,随时可以聊聊。

